全球控制科学界瞩目的 2026 年国际自动控制联合会(IFAC)世界大会8月底于韩国釜山圆满落幕。大会正式将全驱系统控制方法增设为 IFAC 十二大技术领域之一。这是国际自动控制联合会官方确定的技术领域中近半个世纪以来唯一一个原创性方向。该理论体系的创立者为中国科学院院士、哈尔滨工业大学段广仁教授。
在 2020 至 2021 年间,段广仁院士以独立作者身份,在《自动化学报》刊发 3 篇系列论文(I~III),同时于《国际系统科学杂志》连续推出 10 篇系列论文(Part I~Part X),完整奠基全驱系统理论。《国际系统科学杂志》专门为此 10 篇系列论文设立专题推介网页,给予高度评价。该系列首篇论文问世虽仅四年有余,Google Scholar 引用量已突破 800 次,入选 ESI 高被引论文;该系列前四篇稳居该刊同年度论文引用榜前四位。国内《自动化学报》上的三篇系列论文亦全部跻身同年期刊论文引用榜前五,在国内外学术界迅速引发广泛关注。
百余年来,现代控制理论长期依托状态空间范式发展,众多经典分支均建立在这一范式之上。然而,控制理论的一系列重大突破大多完成于上世纪 90 年代前,“到90年代中期,多变量非线性系统反馈设计问题的研究几乎出现了完全的停滞”。
传统状态空间模型的初衷是系统状态分析。1750 年欧拉基于该模型导出线性系统的状态响应公式;1892 年李雅普诺夫建立稳定性理论,刻画系统状态的渐近特性。上世纪60-70年代,该模型被拓展至线性系统控制并取得成功。但到 80 年代人们将其应用于非线性系统时,发现它不再那么奏效了。
全驱系统方法突破沿用百年的状态空间范式,面向控制问题重构系统底层描述,建立全驱系统模型以开展系统分析与设计。它不是现有方法的局部改良,而是全新底层理论体系。该体系有效挣脱时变、时滞、非完整约束等复杂动力学因素的桎梏,统一涵盖反馈线性化、微分平坦、动态阶理论等已有经典方法,解决了一大批此前状态空间方法解决不了和解决不好的理论与应用难题。
该体系相关成果获得多项国家级与省部级重磅荣誉认可:2023 年,“全驱系统控制理论” 入选中国高等学校十大科技进展,为近 25 年来自动控制学科唯一入选成果;同年,“控制理论的全驱系统方法体系” 斩获黑龙江省自然科学特等奖,填补该省此项奖项历史空白。项目早在 2022 年即获批东北首个国家自然科学基金基础科学中心。除此之外,段广仁院士先后主持国家自然科学基金重大项目、创新研究群体项目;累计发表 SCI 论文 600 余篇,出版英文专著 5 部,两次以第一完成人获国家自然科学二等奖,先后荣获第四届中国青年科技奖、中国自动化学会科技成就奖、中国自动化学会控制理论专业委员会杰出贡献奖等重要荣誉。
目前,全驱系统方法已形成全球性学术研究热潮:全球 20 余个国家、200 余所高校与科研机构围绕该方向已产出论文千余篇,其中 IEEE 汇刊论文 160 余篇;面向工程应用的相关论文超 250 篇,包含实验验证的论文 80 余篇。研究场景覆盖航天器、机器人、无人机、微电网、高速列车、过程控制、量子控制等三十余个前沿领域,理论落地空间广阔。
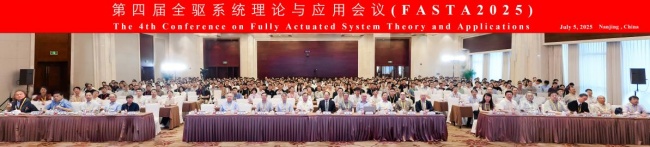
FASTA 2025 会议现场(南京7.4-6)
2022 年,由段广仁发起创办 “全驱系统理论与应用” 国际学术年会(FASTA)。首届参会代表 150 人,至 FASTA 2025和FASTA 2026 两届会议参会规模均突破千人。一个从零开始的会议,基于一个从零开始的全新方向,四年时间里成长为千人级国际盛会,在学术史上堪称奇迹,直观印证全球控制学者对这套新理论体系的高度认同与积极参与。与此同时,中国自动化学会设立“全驱系统理论与应用”专业委员会,成为学会内“唯一一个以中国学者原创理论命名的专委会”;IEEE SMC 学会也批准成立“全驱系统方法”技术委员会,段广仁院士当选首任主席,标志着该理论已获得国际权威学术组织 IEEE的正式认可。
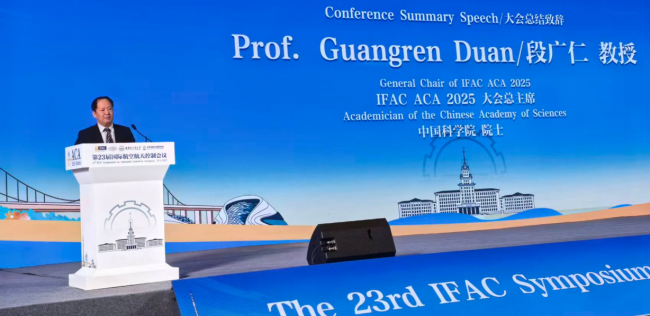
段广仁院士作为IFAC ACA 2025大会总主席在做总结致辞
2025 年度斯坦福 - 爱思唯尔全球前 2% 科学家榜单显示,段广仁院士在 “工业工程与自动化” 领域年度科学影响力排行榜中位列全球第一,彰显中国学者在控制科学领域的顶尖实力。2026 年,凭借高阶全驱系统方法体系的开创性贡献,段广仁院士再获两项国际重量级荣誉:IEEE Rudolf Chope 研发奖,以及当选国际自动控制联合会会士(IFAC Fellow)。IFAC Fellow 每三年遴选一次,单次当选名额不超过 25 人,段广仁院士是 2026 年度评选中我国唯一入选学者。
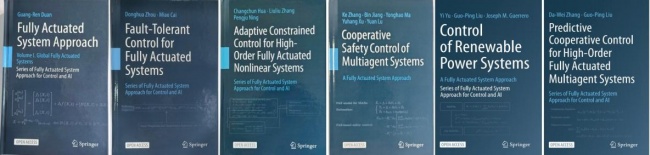
Springer”控制与AI中的全驱系统方法”专著系列
伴随理论快速发展,国际知名出版社 Springer 启动 “控制与 AI 中的全驱系统方法” 专著系列出版计划,首期立项周期 5 年,每年推出 4–6 本专著,2026 年度已有 6 本正式出版。多家国际期刊相继推出全驱系统方法专刊,其中 IFAC 旗舰期刊《控制工程实践》的全驱系统方法专刊已于 2026 年初正式面世。近年来,段广仁院士先后受邀在 40 余场国际学术会议作关于全驱系统方法的大会主旨报告,涵盖 IEEE 旗舰会议 ICRA、IECON,以及中国自动化大会、中国控制会议等国内外顶级学术平台。
国际控制领域多位顶尖学者,包括欧洲科学院院士、美加韩澳等多国工程院院士,纷纷肯定全驱系统方法的原创价值与前沿性。欧洲科学院院士、IEEE 自动控制汇刊前主编、帝国理工大学 Astolfi 教授多次在国际大会报告中介绍其基于全驱系统方法的研究工作,并称是 “献给段教授”。国内学界也形成高度共识:由20 位国内控制领域著名专家组成的基金委基础科学中心项目学术委员会一致评价,段广仁院士“6篇代表性论文4年时间里的被认可程度是国际控制界半个世纪以来罕见的”;全驱系统方法四年时间里“发展速度之快、影响程度之深是过去半个世纪里国际控制理论界中罕见的”。中国自动化学会组织鉴定,中国控制界9位院士(含三届中国自动化学会理事长)在鉴定意见中指出:“全驱系统方法是由中国学者原创提出并引领发展起来的一个全新控制理论体系”;“引领了控制科学领域的突破性发展”;“是国内外控制界公认的控制科学领域特别重大的原创性突破”;“将对控制科学与工程学科产生巨大且深远的影响”。
当前全球智能制造、具身智能、空天装备快速发展,对复杂动态系统自主控制能力提出前所未有的需求。全驱系统理论诞生于中国,在本土成长并走向世界,是我国控制科学从 “跟踪学习” 走向 “源头引领” 的标志性成果,彰显了我国基础研究领域自立自强的创新力量。(陈霞)
免责声明:本内容为广告,相关素材由广告主提供,广告主对本广告内容的真实性负责。本文内容仅作信息参考,相关数据仅为个人体验,旨在为读者提供更多资讯信息,并不代表本网站/账号赞同其观点和对其真实性负责,不构成任何投资、医疗或购买建议,读者在做出任何决策前应咨询专业人士。